EN/FR
Canada — préversion
Voyez tout. Décidez les premiers. Faites confiance à la mission.

La couche logicielle qui relie l'intention de l'opérateur à la mission, pour l'ISR de petites unités.

Edgeward transforme l'écosystème ATAK en plateforme d'orchestration de drones. Les opérateurs dessinent des zones et des points d'intérêt sur la carte qu'ils utilisent déjà. Le logiciel surveille les autres aéronefs en cours de route et rend compte par la même carte. La planification de missions est en développement.

Piloté par l'opérateur. Indépendant du matériel. Bâti sur des normes ouvertes.

Relèvement constant, distance décroissante. Le même principe qu'utilisent pilotes et vigies navales depuis des décennies — exécuté ici à partir d'une seule caméra monoculaire, sans LiDAR.

Vol réel. Détection embarquée. Transmission ATAK en direct.

Essai en vol réel — détection embarquée et transmission ATAK en direct.

Les petites unités modernes transportent des drones, et elles transportent ATAK. Le vide que personne n'a comblé proprement, c'est le logiciel entre les deux — la couche qui transforme l'intention de l'opérateur sur une carte tactique en missions ISR autonomes, et qui transforme les images du drone en renseignement exploitable auquel l'opérateur peut faire confiance.

Edgeward est cette couche. L'opérateur dessine une zone, marque un point d'intérêt, ou demande une orbite. Edgeward exécute la perception sur le flux vidéo et rend compte par la même carte; la planification de missions est en développement.

Trois niveaux, un protocole, aucune dépendance à un fournisseur.

Opérateur
ATAK / WinTAK
Carte tactique.
Dessine des zones.
Approuve les missions.
Edgeward
IA + orchestration
Perception.
Comportement.
Planification de mission.
Drone
MAVLink / DJI / Skydio
Suit la route.
Diffuse la vidéo.
Rend compte de son état.

Une seule couche logicielle, quatre fonctions.

Perception

Détection et suivi de personnes et de véhicules en temps réel sur du matériel en périphérie, avec géolocalisation des cibles au sol. Validés en vol sur du matériel réel.

Évitement

Détecte et suit les aéronefs à proximité à partir d'une seule caméra monoculaire. Le suivi basé uniquement sur l'angle, adapté de recherches navales et aéronautiques publiées sur l'évitement de collision, estime le temps avant l'approche la plus rapprochée sans nécessiter de LiDAR ni de distance absolue. Fonctionne entièrement à bord de l'aéronef — contrairement aux systèmes qui dépendent d'une liaison en direct vers une station au sol pour les décisions d'évitement.

Coordination

Cursor-on-Target bidirectionnel. Les opérateurs dessinent des zones et des points d'intérêt sur la carte qu'ils utilisent déjà; Edgeward les intègre comme politique de comportement en direct et publie en retour des alertes et des propositions de mission.

Exécution

Prévu : génération de trajectoires en orbite, en balayage et en patrouille à partir de l'intention de l'opérateur, pour examen et approbation avant exécution. En cours de développement — pas encore validé en vol.

Un ordinateur. Aucun nuage. Chaque plan vérifié avant le vol.

L'outil de déconfliction 4D d'Edgeward vérifie chaque plan de vol par rapport à tous les autres plans, aux zones interdites, à la météo et aux besoins en radiofréquences, puis propose la correction la moins perturbatrice. Les positions proviennent de la station au sol que le pilote utilise déjà : rien n'est ajouté à l'aéronef. Les résultats s'affichent sous forme de blocs 4D et de traces en direct dans WinTAK, au moyen du Cursor-on-Target standard.
Aéronef + station au sol
Tout pilote automatique MAVLink
QGroundControl ou Mission Planner.
Transmet le MAVLink.
Rien n'est ajouté à l'aéronef.
Edgeward
Application de déconfliction
Vérification de plan 4D · radiofréquences
Registre des plans et journal d'audit
Surveillance de conformité
Opérateur
WinTAK
Blocs 4D et traces en direct.
Alertes hors plan.
Approuver ou outrepasser.
203
tests automatisés, exécutés sous Windows et Linux
~20 ms
temps de décision médian sur 200 requêtes aléatoires
2 s
de l'alerte hors plan à la proposition d'un trajet de retour (simulation)
3
vols réels validant la détection et la géolocalisation embarquées
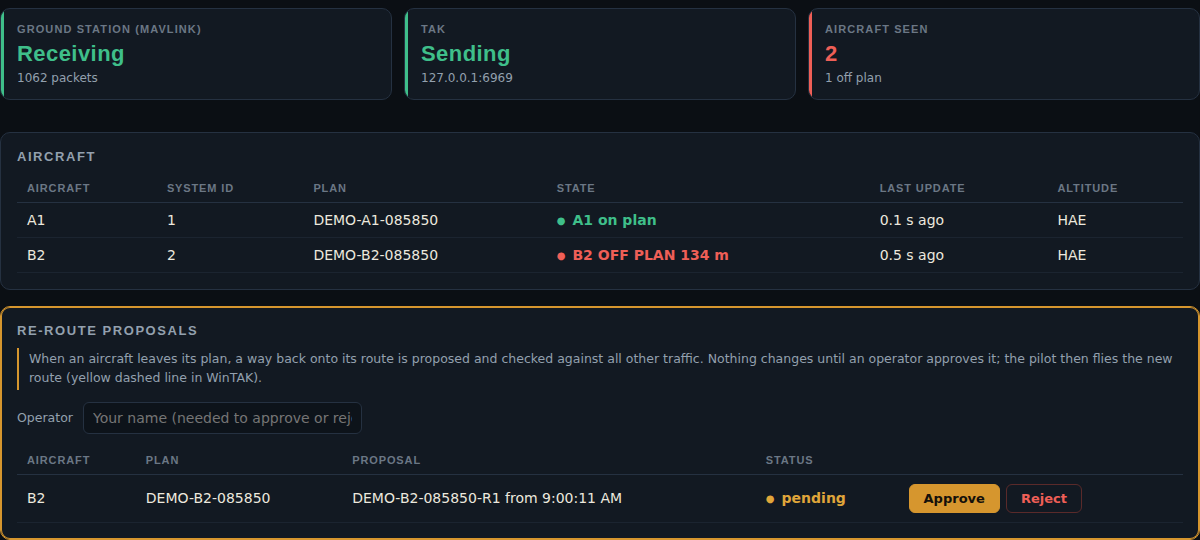
Page de l'opérateur Edgeward : un aéronef de démonstration hors plan de 134 mètres et un trajet de retour proposé en attente d'approbation ou de rejet
Page de l'opérateur : un aéronef quitte son plan et un trajet de retour est proposé à l'opérateur pour approbation (aéronefs de démonstration simulés)
  • Validé en vol : détection embarquée de personnes et de véhicules, géolocalisation des cibles au sol et transmission bidirectionnelle en direct via ATAK/CoT — démontrées lors d'essais en vol réels, en septembre 2026.
  • Validé sur banc et en simulation : détection et évitement entre aéronefs à partir d'une seule caméra monoculaire. Suivi basé uniquement sur l'angle validé avec une précision de 0,8–5,0 % sur le temps avant l'approche la plus rapprochée (scénarios statiques). La validation en vol constitue la prochaine étape.
  • Testé en simulation : déconfliction de plans de vol 4D sur un seul ordinateur Windows hors ligne. Les plans sont vérifiés entre eux, par rapport aux zones interdites, à la météo et aux besoins en radiofréquences, puis affichés sous forme de blocs 4D et de traces en direct dans WinTAK. Testé avec de vrais aéronefs ArduPilot en simulation logicielle, et lors d'un essai matériel en boucle (octobre 2026) avec un vrai contrôleur de vol sur un véhicule en mouvement. Pas encore testé en vol.
  • En développement : planification et exécution autonomes de missions.
  • Comportement de sécurité validé : un dispositif homme-mort ramène automatiquement l'aéronef à un état sûr si la commande est perdue — confirmé comme se déclenchant et revenant correctement en essai réel, et non seulement conçu sur papier.
Normes et intégration
Protocole C2
Cursor-on-Target (CoT) sur UDP
Plateformes C2
ATAK · WinTAK · iTAK · TAK Server
Interface drone
MAVLink via ATAK UAS Tool
Pilotes automatiques
ArduPilot (validé en vol) · PX4 (compatible MAVLink, pas encore testé en vol)
Calcul en périphérie
NVIDIA Jetson Orin Nano (compatible Orin NX)
Voie de conformité
Vise les composants du cadre Blue UAS (non certifié)

Tactique et à double usage.

Périmètre de base d'opérations avancée

Surveillance persistante des approches et des points d'accès de la base d'opérations avancée.

Infrastructures critiques

Surveillance de périmètre pour sites énergétiques, portuaires et centres de données, avec réaffectation autonome.

Feux de forêt et intervention d'urgence

Zones de recherche définies par l'opérateur et détection de personnes transmise par la carte. Prévu : détection de points chauds et coordination avec d'autres plateformes.

Recherche et sauvetage / CASEVAC

Recherches de zone par motifs systématiques, géolocalisation des sujets, coordination de l'extraction assistée par drone via les systèmes C2 existants.

Construit avec celles et ceux qui le feront voler.

Edgeward est conçu pour s'intégrer aux plateformes de drones existantes comme couche logicielle, et non pour les remplacer. Nous explorons activement des partenariats avec des fabricants de drones, des intégrateurs matériels et des fournisseurs de systèmes de défense et de sécurité publique — notamment dans le cadre de l'Initiative de drones de défense du Canada.

Si vous construisez quelque chose où cette technologie pourrait s'intégrer, nous aimerions en discuter avec vous.

Amorcer une conversation →